

把易碎灯泡交给机器人,为什么光靠“看得见”根本抓不稳?
2026-11-19 15:38:16
关典
把一个脆弱的灯泡递到机器人面前,它能精准识别目标位置,也能规划出伸手抓取的完整轨迹。但最关键的瞬间恰恰发生在夹爪闭合的那一刻:力度小了,灯泡直接从指缝滑落;力度大了,玻璃外壳瞬间碎裂。换成一个重量更大的金属零件,同样的握力又会出现夹持不足的问题。人类抓取物体时会下意识根据触感实时调整握力,可换成远程操作机械臂时,这个天然的能力就出现了断层——操作者能在屏幕里清晰看到夹爪合上,却很难精准感知到接触瞬间的实际作用力。
很多人对遥操作的理解停留在“人动手,远端机械臂跟着动”,但这其实只完成了整个控制回路的一半。只有当从端搭载的力/接触传感系统,能把实时的接触信息回传到主手端,通过力反馈设备转化为操作者能直接感知的物理阻力,形成完整的双向闭环,操作者才能在第一时间判断:是继续加大夹持力,还是立刻松力避免损坏工件。这里的两个核心环节缺一不可:从端传感器负责精准捕捉接触信号,主手端力反馈设备负责把这个信号转化为人能直观感知的触觉提示,二者通过低延迟的通信与控制软件打通,才是一套真正能应对精细任务的遥操作系统。
一台手持装置,证明“明确的接触感”有多关键
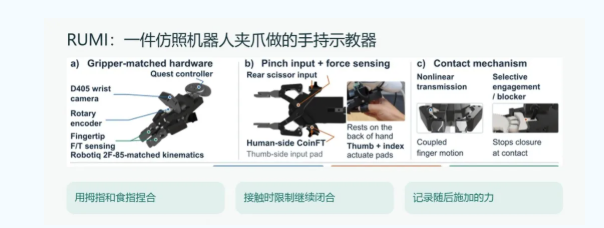
2026年11月11日,由来自德国西门子、纽伦堡工业大学、慕尼黑工业大学的9位研究者联合提交的预印本论文,带来了名为RUMI的全新手持示教装置,全称为Robotiq Universal Manipulation Interface。这套装置完全对标工业场景中广泛使用的Robotiq 2F-85双指夹爪设计,操作者用拇指和食指捏动装置后部的输入板,远端的机器人夹爪就会同步完成开合动作。
它最核心的设计是内置的接触阻挡机构:当夹爪还未接触到物体时,操作者的手指可以自然地合拢,完全不受限制;一旦系统检测到接触发生,装置内部的阻挡机构就会立刻限制手指进一步闭合,给操作者的手掌传递一个清晰的阻力反馈。此时操作者继续施加的按压力,会被手持端的传感器精准记录,直接转化为机器人夹爪的抓握力指令。这个设计让操作者同时获得了两个关键信息:明确知道“现在已经碰到物体了”,还能自主决定“接下来要施加多大的力”。
论文中也明确提到,RUMI的阻挡提示并非把远端的所有外力1:1复刻到人手,它的核心价值是提供一个清晰的接触参照,优化握力示教的精准度。研究者分别在开启和关闭阻挡提示的两种条件下采集示教数据:没有接触提示时,操作者完全依靠画面判断夹爪是否抓稳,轻重不同的物体之间握力区分度极低;开启提示后,操作者抓取轻物体和重物体时的施力差异变得非常明显。后续的仿真训练结果更是直观印证了价值:使用带接触提示的示教数据时,机器人抓取易碎灯泡的成功率达到94%;用无接触提示的数据训练,灯泡抓取的成功率直接降到0%。而在抓取重型变压器的任务中,两组数据训练出的模型成功率都接近100%,这也恰恰说明:任务对力度的敏感度越高,力反馈带来的价值就越不可替代。
回到真实遥操作场景,“看见”永远代替不了“摸到”
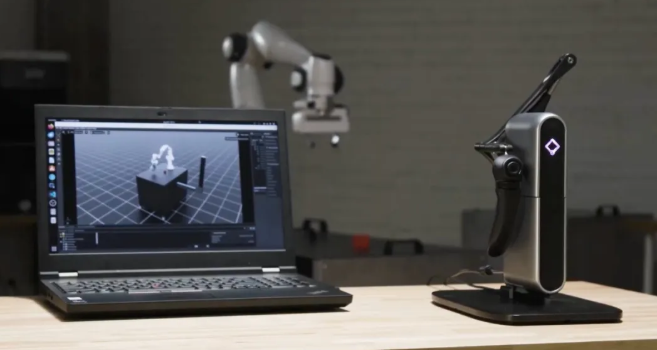
普通视觉画面只能帮操作者判断机械臂的空间位置,一旦任务涉及易碎工件、精密装配、缝隙贴合这类对接触力有严格要求的场景,只靠眼睛看就完全不够用了。这也是我们在遥操作主手端方案中坚持力反馈配置的核心原因:力反馈能把机械臂手腕、手臂方向的所有操作反作用力实时传回操作者手中,配合从端传感、低延迟通信和稳定的控制链路,让人同时掌握“手往哪里走”和“抓得有多紧”两个核心信息。
如果要把遥操作真正用于具身智能的示教数据采集,还必须解决动作指令、夹爪状态、接触与受力信息的时间对齐问题。否则最后录下来的,可能只有“手是怎么移动的”,却漏掉了最关键的“为什么在这个瞬间要收力”,而后者恰恰是机器人学会精细操作的核心。
机器人要学会“做事”,先得学会“懂轻重”
目前RUMI仍处于预印本阶段,论文中的灯泡抓取结果也来自仿真环境,还不能直接落地作为真实产线的成熟方案,但它给整个行业提了一个非常关键的醒:遥操作从来不是简单地把人的动作远程复制给机械臂,力反馈也不只是用来提升沉浸感的“附加体验”。当清晰的力反馈改变了人的操作习惯,最终沉淀下来的示教数据质量也会发生本质提升。下次再看到机器人稳稳拿起一件易碎物品时,不妨多留意一秒:它学到的到底只是“把手伸过去抓住”,还是真的记住了“碰到物体之后,该用多大的力气拿住”。
关于爱迪斯通
爱迪斯通作为Haply代理,将为您提供完善的服务。我们希望将更多标杆级与应用尖端技术的产品带入到蓬勃发展的国内市场中,以协助更多企业与高校拓展技术开发、加快项目落地。产品询价或购买请私信或电话联系。